
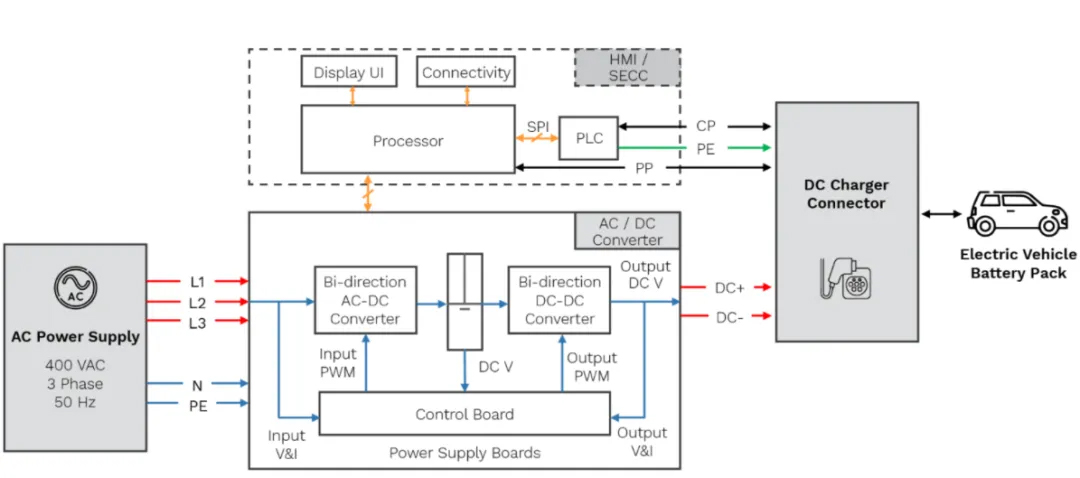
A partir d'aquest diagrama d'arquitectura, tot el sistema es pot dividir en cinc mòduls principals:
1. Font d'alimentació de CA
- ●Una font d'alimentació trifàsica de 400 V CA i 50 Hz es connecta mitjançant un total de cinc línies: línies trifàsiques (L1, L2, L3), una línia neutra (N) i una línia de terra de protecció (PE).
- ●L'alimentació de L1, L2 i L3 es dirigeix al circuit d'alimentació principal del convertidor AC/DC, mentre que les línies N i PE es connecten a la placa de control i a l'equipament posterior per a la monitorització i la connexió a terra de protecció, respectivament.
2. Convertidor CA/CC (plaques d'alimentació / mòdul d'alimentació principal)
Aquesta és la secció principal de conversió de potència de la pila de càrrega, que comprèn dues etapes:
- Convertidor bidireccional de CA a CCRectifica el corrent altern trifàsic en un voltatge de bus de corrent continu intermedi (representat com a "V de corrent continu" al diagrama, corresponent al símbol del condensador/bus central) i admet el flux d'energia bidireccional (habilitant escenaris V2G).
- Convertidor CC-CC bidireccionalConverteix el voltatge del bus en un voltatge de sortida (Output DC V) adequat per acarregant la bateria del vehicle elèctric; també admet el flux bidireccional.
- Tauler de controlSituada a la part inferior, aquesta placa adquireix la tensió i el corrent d'entrada (V&I d'entrada) i la tensió i el corrent de sortida (V&I de sortida). Genera senyals PWM d'entrada i PWM de sortida per controlar els interruptors d'alimentació de les dues etapes de conversió, aconseguint així un control de bucle tancat.
- El mòdul finalment envia línies de CC+ i CC- des del bus de CC alConnector de pistola de càrrega de CC.
3. Mòdul controlador/HMI amfitrió (processador + HMI/SECC)
L'àrea dins del quadre discontinu representa la capa de control i interacció:
- Processador (processador principal)El "cervell" del sistema; es comunica amb el PLC a través d'un bus SPI i manté una connexió bidireccional amb el mòdul convertidor AC/DC inferior (per adquirir dades d'estat i emetre ordres de control). Simultàniament, controla els mòduls Display UI (pantalla) i Connectivity (per exemple, 4G, Ethernet) situats a sobre.
- PLC (Mòdul de comunicació per línia elèctrica; part del HMI/SECC—Controlador de comunicació d'equips d'alimentació/interfície humà-màquina)Responsable d'intercanviar senyals CP (Control Pilot) i PP (Proximity Pilot) amb el vehicle elèctric a través de la pistola de càrrega. Compleix ambCàrrega ràpida de CCprotocols de comunicació com araCCS or GB(per exemple, ISO 15118 o GB/T 27930) i transmet el senyal PE (Protective Earth - Terra de protecció).
4. Connector del carregador de CC
Consolida les línies d'alimentació principals DC+ i DC- dels mòduls de potència i les línies de senyal CP, PP i PE del PLC; estableix una connexió física i permet la comunicació bidireccional amb el paquet de bateries del vehicle elèctric a través de la pistola de càrrega.
5. Paquet de bateries per a vehicles elèctrics
La unitat receptora d'energia final; interactua bidireccionalment amb elpistola de càrrega(rebent energia elèctrica i proporcionant simultàniament informació sobre l'estat de la bateria, el SOC i altres dades a través de línies CP/PP per al control de la càrrega).
Resum general del flux de senyal/energia
- Flux d'energia (línies gruixudes vermelles/blaves)
Font d'alimentació de CA → Convertidor de CA/CC (conversió de potència de dues etapes) → CC+/CC- →Pistola de càrrega→ Paquet de bateries. - Flux de control (fletxes taronges)
Processador ⇄ Convertidor AC/DC (intercanvi d'estat i ordres de l'etapa de potència); Processador ⇄ PLC (comunicació SPI). - Flux de comunicació (fletxes negres)
PLC ⇄ Vehicle (senyals CP/PP per a encaixada de mans, autenticació, sol·licituds de voltatge/corrent, etc.).
Aquesta és una arquitectura típica per a unaEstació de càrrega ràpida de CCUn esquema de conversió de potència de dues etapes (CA-CC + CC-CC) facilita l'optimització independent de la correcció del factor de potència i el rang de regulació de la tensió de sortida; la placa de control gestiona el control en temps real de baix nivell, el processador gestiona les operacions d'alt nivell i la interacció home-màquina, i un PLC es dedica a gestionar els protocols de comunicació entre el vehicle i el carregador.
Data de publicació: 09 de setembre de 2026


